

Industria de aplicación adecuada para el motor paso a paso lineal
1.Definición y concepto fundamental
El motor paso a paso lineal es un dispositivo electromecánico que convierte pulsos eléctricos en movimiento lineal discreto y controlado. Se trata de una evolución directa del motor paso a paso rotativo, pero en lugar de generar un giro continuo, produce un desplazamiento en línea recta en incrementos angulares fijos. Cada pulso eléctrico aplicado al motor produce un desplazamiento lineal de una distancia fija , lo que permite un control de posición preciso en lazo abierto sin necesidad de sistemas de realimentación complejos.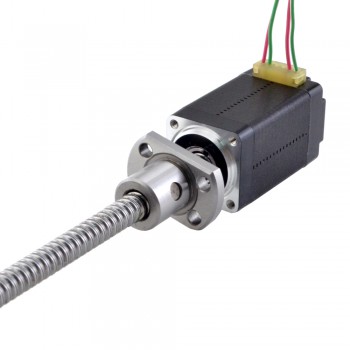
2.Ventajas técnicas
1.Eliminación de mecanismos de conversión: Al generar movimiento lineal directamente, eliminan la necesidad de husillos, correas, engranajes o cualquier otro mecanismo de conversión rotación-traslación. Esto reduce el número de componentes, el peso y la complejidad del sistema.
2.Alta precisión de posicionamiento: La capacidad de moverse en incrementos fijos permite alcanzar precisiones de posicionamiento del orden de micras.
3.Control en lazo abierto (open-loop) : A diferencia de los servomotores, los motores paso a paso lineales no requieren sistemas de realimentación complejos para un control preciso.
4.Robustez y fiabilidad: Al carecer de escobillas y de elementos de transmisión mecánica, son más robustos y fiables.
5.Compactación y ahorro de espacio: Su diseño integrado permite un perfil bajo y una sección transversal reducida.
6.Operación silenciosa: La ausencia de engranajes y elementos de transmisión reduce significativamente el ruido operativo.
7.Alta aceleración: Pueden alcanzar aceleraciones de hasta 5g o superiores.
3.Métodos de optimización del rendimiento del motor paso a paso lineal
1.Compensación activa de la distorsión de corriente mediante la fuerza contraelectromotriz y la inductancia:En micropasos, la forma de onda sinusoidal de corriente que se inyecta en las fases sufre un achatamiento y un desfase a medida que aumenta la velocidad, porque la fuerza contraelectromotriz se opone a la tensión aplicada y la inductancia del devanado limita la tasa de cambio de la corriente.
2.Elevación de la tensión de bus y gestión adaptativa del modo de decaimiento de corriente:El empuje a velocidades medias y altas decae porque la corriente no logra alcanzar el valor programado dentro de cada paso. Alimentar el driver con una tensión de bus notablemente superior a la tensión nominal del motor permite forzar la corriente con mayor derivada temporal, compensando el efecto de la inductancia.
3.Inyección de amortiguamiento activo mediante la estimación del par de carga oscilante:La combinación de la inercia del rotor con la elasticidad del husillo genera una resonancia mecánica que reduce el par efectivo disponible y, en el peor de los casos, provoca la pérdida de sincronismo.
4.Eliminación mecánica del juego axial en el conjunto husillo-tuerca:En los motores paso a paso lineales que integran un husillo de avance, el juego entre los flancos de la rosca del tornillo y de la tuerca se traduce en histéresis de posicionamiento y pérdida de repetibilidad.
5.Compensación térmica de la dilatación del husillo basada en modelos de parámetros concentrados:El calentamiento de los devanados se transmite por conducción al husillo, que experimenta un alargamiento proporcional a su longitud y al incremento de temperatura. En ciclos de trabajo prolongados, la posición del extremo del vástago deriva decenas de micrómetros.
6.Operación en lazo cerrado con realimentación de un codificador lineal:Aunque el motor paso a paso está concebido para funcionar sin sensor, dotarlo de un codificador lineal externo permite conmutarlo como un motor síncrono de imanes permanentes con control vectorial. El lazo de posición compara la lectura del codificador con la trayectoria deseada y genera consignas de corriente con magnitud y ángulo variables.

4.Industria de aplicación adecuada para el motor paso a paso lineal
1.Equipos de diagnóstico clínico y automatización de laboratorio:En analizadores de hematología, inmunoensayo y extracción de ácidos nucleicos, los motores paso a paso lineales desplazan agujas de pipeteo, cubetas de reacción y módulos de lectura óptica.
2.Alineación y manipulación en fabricación de semiconductores:Las estaciones de inspección de obleas, los módulos de wire bonding y los sistemas de litografía por haz de electrones integran motores paso a paso lineales en ejes de enfoque y ajuste de altura.
3.Guiado de hilo y control de tensión en maquinaria textil automatizada:Bordadoras, tejedoras de punto y máquinas de colocación de fibras utilizan actuadores lineales paso a paso para posicionar guiahílos, tensores activos y sistemas de cambio de color. La carga se reduce a vencer la fricción de los elementos de guiado y una pequeña componente de tensión del hilo, condiciones donde el motor opera alejado de su límite de empuje y conserva el sincronismo incluso con variaciones moderadas de la carga.
4.Dosificación volumétrica de fluidos en dispensación industrial:Las válvulas de chorro y los sistemas de dosificación de adhesivos, siliconas, pastas de soldadura y agentes encapsulantes accionan un émbolo o un tornillo sinfín mediante un motor paso a paso lineal.
5.Centrado de lentes y ajuste de elementos ópticos:Los bancos de alineación de conjuntos de lentes, los interferómetros y los sistemas de acoplamiento de fibra óptica emplean motores paso a paso lineales para mover soportes de espejos, prismas y colimadores.
6.Manipulación de microplacas en genómica y proteómica:Los manipuladores de placas de pocillos múltiples integrados en robots de cribado de alto rendimiento y termocicladores en tiempo real desplazan carros en los ejes horizontales con motores paso a paso lineales.
7.Escaneo y posicionamiento en ensayos no destructivos:Los palpadores de corrientes inducidas, las sondas de ultrasonidos phased array y los cabezales de medición de espesores por eco acústico se montan sobre escáneres lineales accionados por motores paso a paso. La velocidad de barrido, constante y relativamente baja, se sitúa en una zona donde el motor entrega un empuje estable y el rizado de velocidad es filtrado por la inercia del conjunto móvil.